 墨奥医工在研,三类医疗器械路径
为医生装上「智慧之眼」与「稳定之手」
Precision in Every Millimeter, Confidence in Every Move
临床痛点
种植手术里的「看不见、拿不稳」
种植手术对植入的位置、角度和深度要求很高,传统方式主要依靠医生的经验与手感。墨奥医工希望用导航和机械臂,推动手术从经验驱动走向数据驱动。
在研项目:口腔数字化微创种植手术机器人
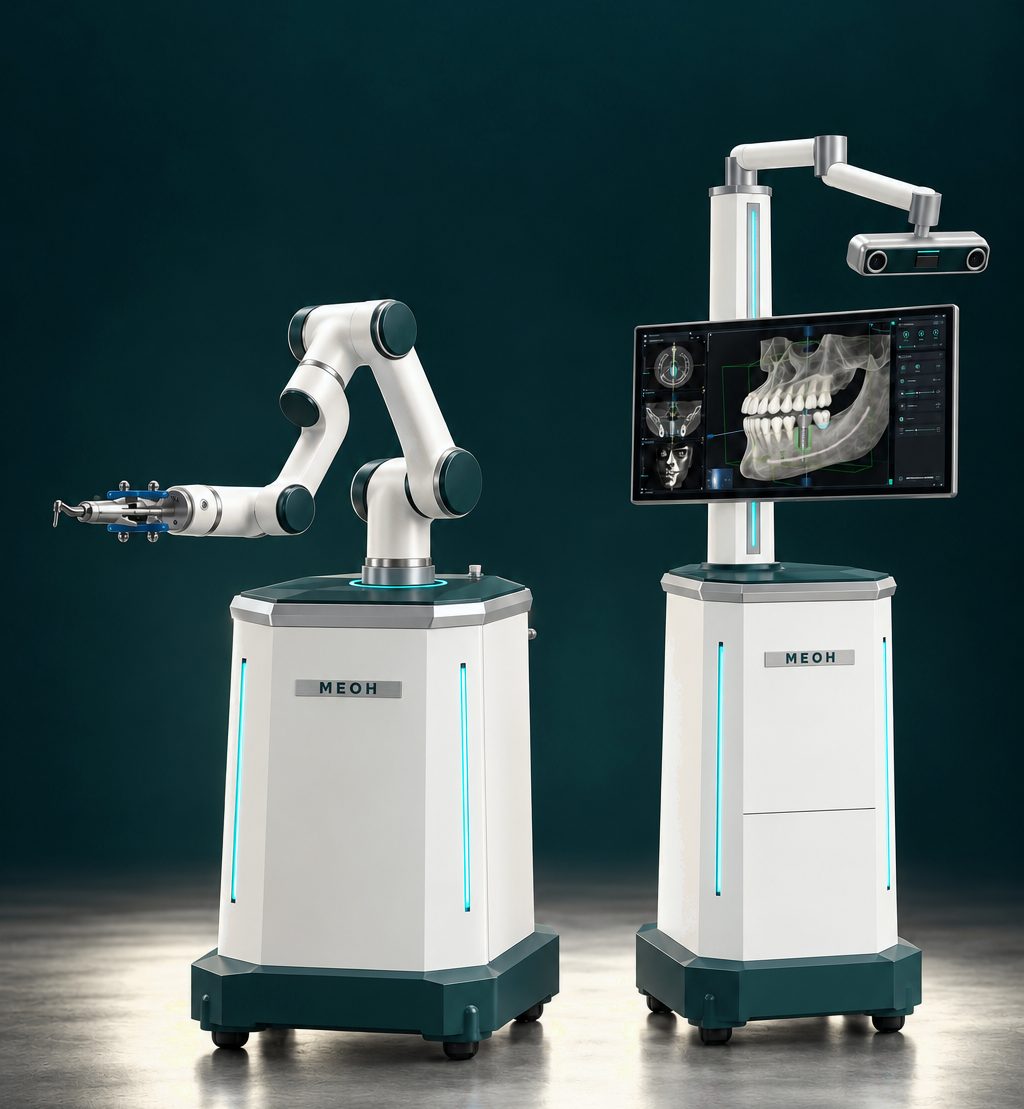
系统形态是 A-1 双台车:机械臂台车加导航台车。首发适应证为数字化微创种植。
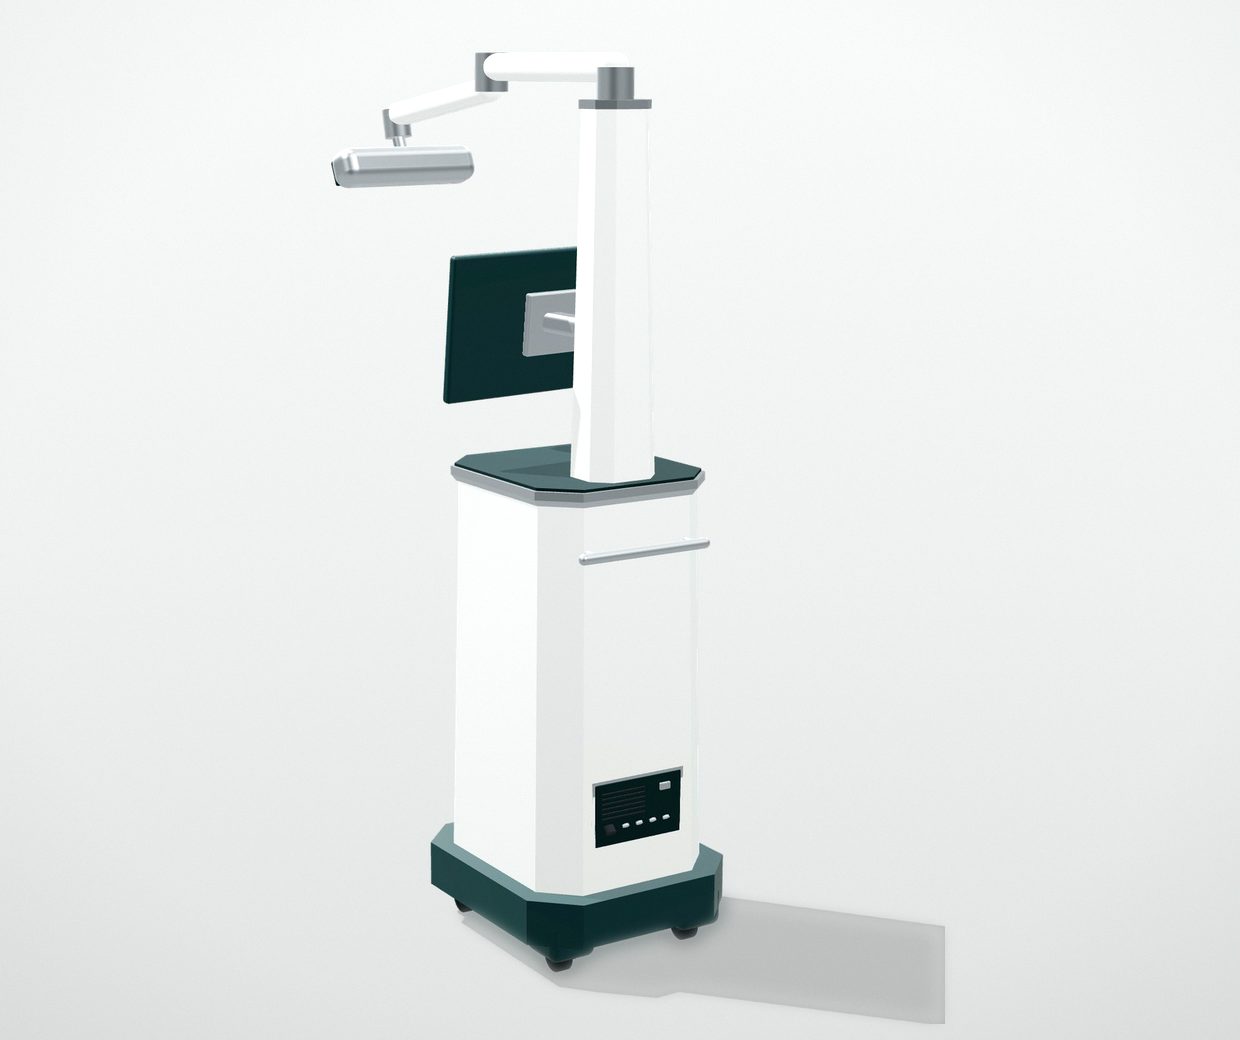
光学三维导航(导航台车)
近红外双目光学定位,实时追踪患者与器械的位置,为整台手术提供空间基准。
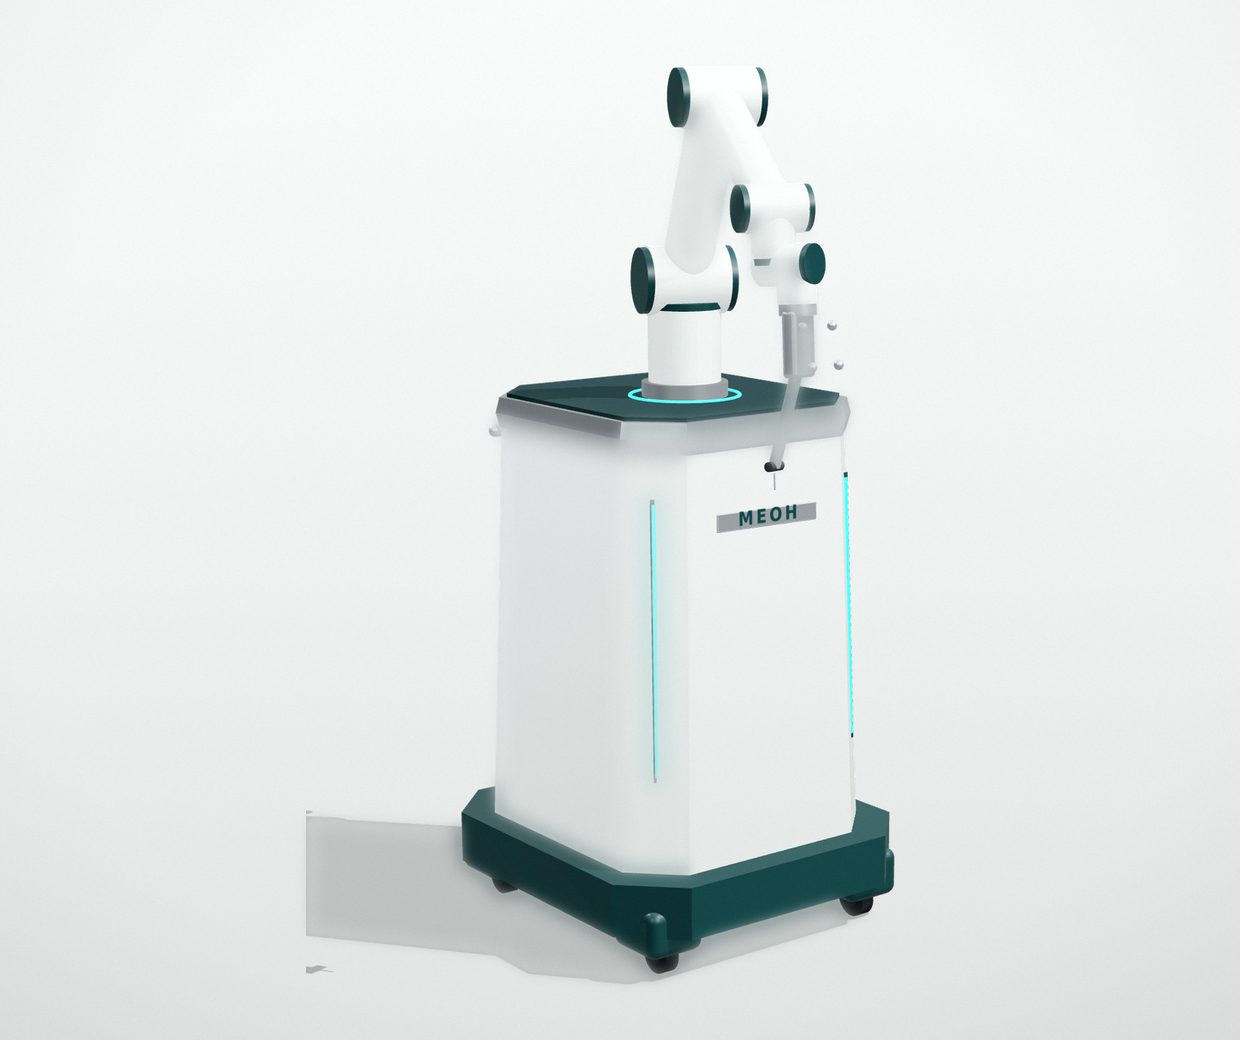
协作机械臂(机械臂台车)
设计上提供刚性限位与主动进给控制,按术前规划的位置、角度和深度执行。
临床数字化软件
贯通术前规划、术中追踪与执行,支持 CBCT 与口内扫描数据接入。
数字化流程
- 01影像导入
- 02AI 分割
- 03术前规划
- 04术前校准
- 05实时导航
- 06植入
核心技术
数字孪生引擎
自主研发,与「双重精准闭环」共同构成系统核心。
双重精准闭环
在实时光学追踪之上叠加机械臂主动控位:偏差实时可见,越出规划边界时由机械臂限位。设计目标:机械臂重复定位精度 0.05 毫米,临床综合植入精度达到亚毫米级。
术前智能规划
以深度学习自动分割牙列、颌骨、上颌窦与下牙槽神经管,建立三维解剖模型;以最终修复效果反推植入位点、角度与深度。
双模导航
手持导航与机械臂导航在同一平台上切换,适配不同复杂度的病例。
预见性避障
导航系统按预见性避障的思路设计,目标是在器械触及危险区域前 100 毫秒自动纠偏。
医疗溯源
基于哈希算法的合规溯源工具,记录机械臂的每一次动作,可信、可查、可溯源。
研发与注册路径
路径
按三类医疗器械路径推进整机研发、样机制造与注册申报。
模式
自主研发,与专业制造伙伴协作。墨奥聚焦整机方案定义、临床数字化软件、临床验证、注册申报与市场推广。
当前阶段
产品处于研发与注册申报阶段。
研发基础
医工交叉合作
与电子科技大学开展医工交叉方向的课题合作,支撑智能装备与数字化系统的工程化研发。
临床需求
与四川大学华西医院、四川大学华西口腔医院开展课题合作,对接临床需求。自有牙科诊所的临床团队参与需求定义与可用性评估。
知识产权与标准
公司已布局 24 项核心专利、19 项软件著作权,主导起草《医学影像数据处理平台技术要求》等 2 项企业标准。
其他研发方向
智能机械臂执行系统
研发方向
牙科护理机器人
研发方向
自动化 AI 生物实验室
研发方向
牙体牙髓专科手术机器人
研发方向
在研声明
本页所述产品处于研发与注册申报阶段,尚未取得医疗器械注册证,不用于临床诊疗,也不对外销售。文中功能与参数为设计目标,以最终注册批准内容为准;图片为渲染效果图。